Mehr als nur ein Update: Was Transport Fever 3 Veteranen und Neulingen bietet
EEII AG meldet Verlust von 547’568 Franken im Zuge der Jubin-Frères-Transaktion
Trump-Besuch in Davos: Ermittler prüfen angebliche Mordpläne, Verfahren wird gestoppt
Parmelin eröffnet Olma mit Ferkel – und warnt vor schwieriger Lage der Bauern
Höhere Energiepreise treiben Inflation – Anleger ziehen sich aus Aktien zurück
Keine Blackboxes mehr: RoboParty bringt die Open-Source-Vollplattform RP1 auf den Markt
SHANGHAI, 16. Oktober 2026 /PRNewswire/ -- RoboParty hat heute RP1 (ROBOTO 01) angekündigt, eine leistungsstarke, vollständig integrierte Open-Source-Humanoidenplattform für die Robotikforschung und die Entwicklung verkörperter KI. Durch die Kombination von Zugriff auf Kernhardware und -software mit modularen Konfigurationen ermöglicht RP1 Forschern, die Funktionsweise des Roboters zu untersuchen, seine Systeme zu modifizieren und ihn an ihre Projekte anzupassen.
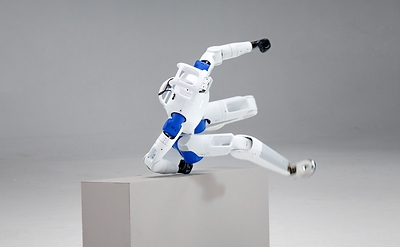
Die Forscher müssen verstehen, wie Hardware, Steuerungssysteme und Lernalgorithmen interagieren und wie sich Änderungen auf diesen Ebenen auf das physikalische Verhalten auswirken.
RoboParty ist der Ansicht, dass verkörperte KI nicht auf technologischen Blackboxes basieren sollte: Jeder Forscher sollte die Freiheit haben, zu forschen. Durch die gemeinsame Nutzung von technischen Ressourcen und Entwicklungswerkzeugen möchte das Unternehmen die Arbeit eines Teams zu einer Grundlage machen, die andere untersuchen, erweitern und verbessern können.
Full-Stack Open Source: Von der Hardware bis zur Bereitstellung
Der Entwicklungsstack von RP1 umfasst mechanische Strukturen, Elektronik, ROMOMO-Aktuatortechnologie, Bewegungssteuerung, Simulation, Schulung und Einsatz. Technische Dokumentationen und Forschungsmaterialien verbinden die physische Konstruktion des Roboters mit der Software, die Algorithmen in Aktionen umsetzt.
Durch die gemeinsame Nutzung dieser Ebenen können Forscher über vordefinierte Schnittstellen hinaus arbeiten. Wenn das physikalische Verhalten vom beabsichtigten Ergebnis eines Algorithmus abweicht, können Forscher die beteiligte Hardware, die Kontrollmethoden und die Modelle untersuchen. Der Zugriff auf Steuerungsschnittstellen und Feedback zur Ausführung unterstützt Vergleiche zwischen Trainingsergebnissen und realen Experimenten und hilft Teams dabei, Probleme zu erkennen und ihre Vorgehensweisen zu verfeinern.
PartyOS, das von RoboParty Lab kontinuierlich weiterentwickelt wird, vereint Bewegungssteuerung, Bewegungs-Retargeting und Lernwerkzeuge. Höhere Wahrnehmungs-, Interaktions- und Aufgabenfähigkeiten bedürfen noch der weiteren Integration und Validierung; zusätzliche Softwarekomponenten sind für eine stufenweise Open-Source-Veröffentlichung geplant.
Für Forschungszwecke entwickelt: Anpassung des Roboters an das Projekt
Die Standardversion ist etwa 1,3 Meter hoch und verfügt über 24 aktive Freiheitsgrade, die Gang-, Gleichgewichts- und Simulations-zu-Realität-Forschung unterstützen. RP1 Pro verfügt über 30 aktive Freiheitsgrade, darunter einen zweiachsigen Hals und sieben Achsen pro Arm, und bietet somit Konfigurationsmöglichkeiten für umfassende Politikforschung, Mensch-Roboter-Interaktion und verkörperte Datenerfassung. Beide Zählungen schließen die Freiheitsgrade der rechten Hand aus.
Austauschbare Kopfmodule und am Handgelenk befestigte Endeffektoren ermöglichen es den Teams zusammen mit der geschickten Hand RP Hand und erweiterbaren Rechenoptionen, die Plattform für Manipulations- und Modellentwicklungsexperimente zu konfigurieren. Open-Source-Hardware- und Software-Ressourcen ermöglichen Modifikationen, wenn sich die Forschungsanforderungen ändern.
Teams können Steuerungsmethoden auf derselben Hardware vergleichen oder eine Methode beibehalten, während sie Hardwareänderungen untersuchen. Robotermodelle, Softwarekonfigurationen und Versuchsprotokolle helfen Forschern, diese Unterschiede nachzuvollziehen und wiederholte Tests unter dokumentierten Bedingungen zu ermöglichen.
Dadurch erhalten die Teams eine gemeinsame Plattform für unterschiedliche Forschungsfragen, während gleichzeitig Änderungen und Testbedingungen sichtbar bleiben. Jede Konfiguration erfordert weiterhin passende Modelle, Steuerungseinstellungen und eine Validierung für die vorgesehene Aufgabe.
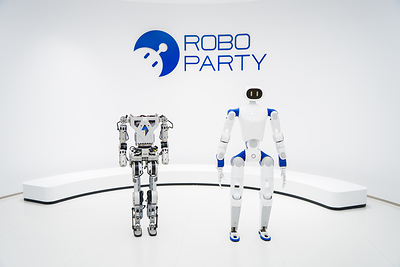
Über RoboParty
RoboParty wurde 2025 in Shanghai gegründet und entwickelt humanoide Hardware, Bewegungssteuerung, Software und Open-Source-Tools für die Robotikforschung und die Entwicklung verkörperter KI.
GitHub: github.com/Roboparty/RP1
Web : roboparty.com
Medien : marketing@roboparty.com
 View original content to download multimedia:https://www.prnewswire.com/news-releases/keine-blackboxes-mehr-roboparty-bringt-die-open-source-vollplattform-rp1-auf-den-markt-302910403.html
